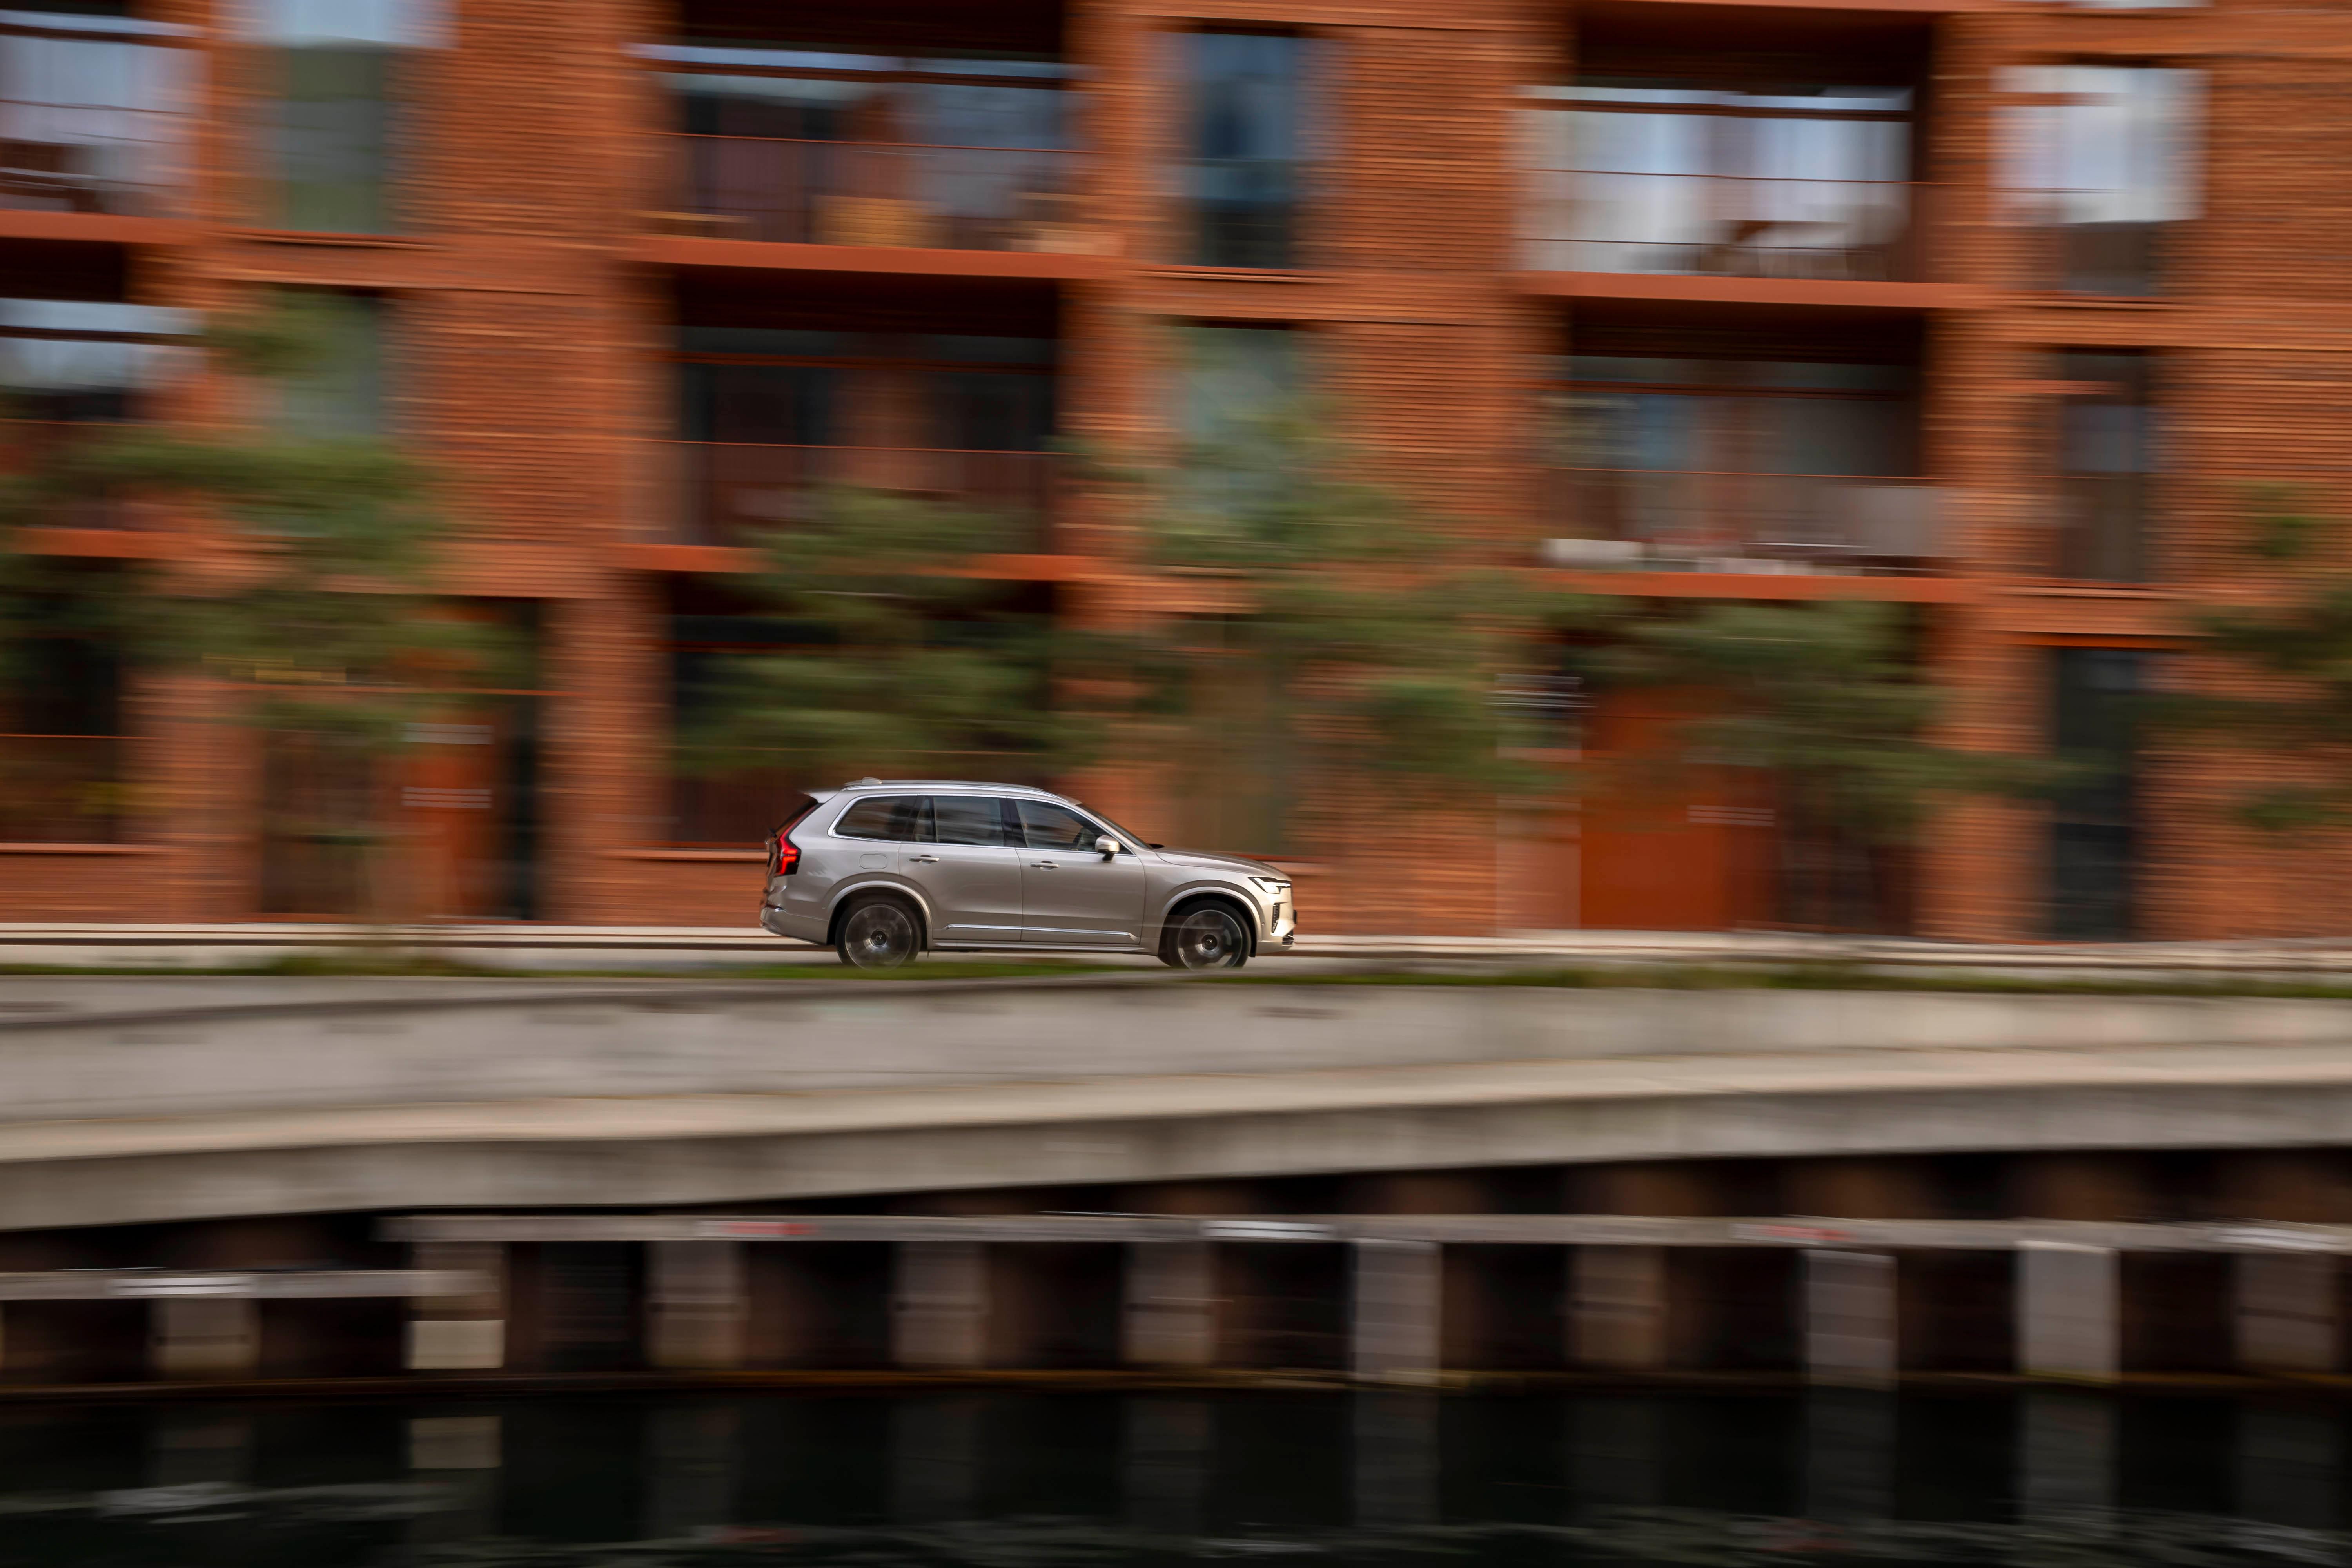
(Foto: Volvo)
Volvo will bis Ende des Jahrzehnts automatisiertes Fahren von Start bis Ziel ermöglichen. Dafür setzt der Hersteller auf die Nvidia-Hyperion-Plattform. Die Technik soll in kommende Modellgenerationen einziehen, die bis Ende 2030 erwartet werden.
Volvo bezeichnet das System als Level 2++. Diese Stufe kennt die offizielle SAE-Skala nicht. Die Software soll komplexe innerstädtische Situationen bewältigen, darunter Ampeln, Stoppschilder und ungeschützte Linksabbiegemanöver. Das langfristige Ziel bleibt ein „Eyes-off, Mind-off“-Modus; einen Zeitplan dafür gibt es bislang nicht.
Verzicht auf Lidar zum Start
Zum Start kommt die neue Architektur ohne Lidar-Sensoren aus. Die Nvidia-Plattform kann Lidar später unterstützen, falls sich Volvo dafür entscheidet. Zuletzt musste der Hersteller seine Sensorpläne anpassen: Nach der Insolvenz des Zulieferers Luminar strich das Unternehmen den vorgesehenen Lidar-Einsatz bei mehreren Modellen. Auch das frühere Projekt „Ride Pilot“ für autonomes Fahren nach Level 3 liegt in den USA praktisch auf Eis, nachdem die behördliche Zulassung dort scheiterte.
Konkurrenz drückt aufs Tempo
Mit dem Zeithorizont 2030 ist Volvo später dran als manche Wettbewerber. Mercedes-Benz setzt für erweiterte Point-to-Point-Funktionen im CLA ebenfalls auf Nvidia-Software und startet den Serieneinsatz in den USA schon 2026. Rivian bereitet den breiten Start seines freihändigen Point-to-Point-Assistenten für 2027 vor.
Die neue Fahrfunktion soll in der gesamten Modellpalette verfügbar werden; welches Modell sie zuerst bekommt, hat Volvo nicht genannt.


